Dự án này mô tả cách chế tạo đồng hồ đo điện DC giá rẻ có thể được sử dụng để hiển thị Điện áp, dòng điện, công suất và thời gian hoạt động. Điều này rất hữu ích và có thể được sử dụng làm màn hình để cung cấp năng lượng cho băng ghế dự bị của bạn. Điều này có thể được sử dụng trong phần hiển thị của bộ sạc pin 0-55 v, vì vậy thời gian trôi qua cho bạn thời gian sạc pin thực tế. Phạm vi điện áp đo được của mạch này là 0-55V DC và dòng điện phụ thuộc vào loại cảm biến được sử dụng. Ở đây trong dự án này, tôi đã sử dụng cảm biến Hiệu ứng Hall ACS 712 - 20A và nó có công suất đo hiện tại lên tới 20 Amperes. Có ba loại ACS 712, chúng là 30 A, 20A và 5 A. Tất cả các cảm biến này có giá trị độ nhạy khác nhau và độ nhạy này sẽ bao gồm trong công thức nếu bạn sử dụng một cảm biến khác.
Bộ phận cần thiết
1. Arduino Nano 2. Màn hình LCD 20 X 4 3. ACS712 ELCTR20A-T 4. Điện trở 100k 5. Điện trở 10k 6. Điện trở 10k 7. Bảng mạch đa năng 8. Đầu nối TBC 2 chân / Giắc cắm Dc cho nguồn cung cấp đầu vào 9. Dây tiêu đề phân cực 2 pin: đầu nối tương đối
Mạch và mô tả
Đo điện thế
Quảng cáo
Bảng mạch Arduino chứa 6 kênh (8 kênh trên mini và Nano, 16 trên mega), bộ chuyển đổi tương tự sang số 10 bit. Điện áp ánh xạ kênh tương tự này từ 0 đến 5 thành giá trị nguyên từ 0 đến 1024. Và thật nguy hiểm khi cung cấp hơn 5 điện áp cho cổng Arduino, vì vậy trong mạch này, một bộ chia điện áp được sử dụng để ánh xạ điện áp 0-55 đến điện áp 0-5 . Bộ chia điện áp đã được xây dựng với 2 mạng điện trở 100k và 10k. Hệ số công suất = điện áp đầu vào / điện áp đầu ra
Hệ số công suất = 55/5 = 11
Giá trị của điện áp có thể được đo bằng điện áp công thức = {[Giá trị ADC của điện áp] x [5/1024] x [R2 / R1 + R2] x [hệ số công suất]}
Đo lường hiện tại
Để đo dòng điện, một cảm biến hiện tại ACS 712 đã giao tiếp với Arduino. ACS 712 là một cảm biến hiện tại của Hiệu ứng Hall. Nó có thời gian phản hồi rất cao và lỗi đầu ra là khoảng 1,5%. Nhưng nó có thể được xử lý bằng một số chương trình thông minh và nhân giá trị đo với sai số chuẩn của cảm biến. Khi dòng điện một chiều chạy qua đầu vào của cảm biến, nó sẽ cho điện áp DC tỷ lệ ở đầu ra của cảm biến. Độ nhạy tương xứng của cảm biến ACS 712 là
Chú thích:
1. Đảm bảo rằng bạn không bao giờ kết nối IP + và IP- song song với nguồn cung cấp sẽ làm hỏng thiết bị của bạn. 2. Thiết bị này là một bộ chuyển đổi hiệu ứng Hall. Nó không nên được sử dụng gần các từ trường quan trọng. 3. Nếu bạn nhận được dòng điện bằng 0 trên màn hình nhưng mọi thứ đều chính xác, thì hãy kiểm tra kết nối đầu vào và đầu ra của cảm biến ACS712 và kiểm tra điện áp ra khỏi mô-đun, nó phải là Vcc / 2. 4. Để có kết quả chính xác nhất, hãy chạy Arduino từ nguồn điện bên ngoài thay vì USB. 5. Mạch này được thiết kế để đo các giá trị DC vì vậy không kết nối nó với AC.
Chân số 7 là chân đầu ra của cảm biến hiện tại ACS 712. Cảm biến ACS712 ELCTR20A-T có thể đo dòng điện trong phạm vi + -20 và độ nhạy đầu ra là 100mV / A. Điều đó có nghĩa là điện áp đầu ra sẽ xuất hiện ở chân đầu ra của cảm biến hiện tại là 100mV cho mỗi lần truyền tín hiệu qua cảm biến Hiệu ứng Hall. Tương tự cho các cảm biến khác với độ nhạy khác nhau. Hãy tính toán dòng điện từ điện áp đầu ra của ACS712, thực hiện các phép tính theo các điểm sau.
1. Khi không có dòng điện chạy qua cảm biến, điện áp đầu ra sẽ là Vcc / 2, trong đó Vcc là điện áp cung cấp điện được cung cấp cho cảm biến dòng điện ACS712. 2. Nếu Vcc là 5v thì điện áp đầu ra của cảm biến hiện tại sẽ bằng 2,5v, khi không có dòng điện đi qua cảm biến. 3. 2.5v là điện áp bù của cảm biến, điện áp đo được trừ vào điện áp bù. 4. Điện áp đầu ra giảm khi dòng điện đi qua nó.
Vì vậy, chúng ta có thể tính toán dòng điện dc bằng cách sử dụng công thức sau
Hiện tại = {2.5 - [Arduino đo giá trị ADC của điện áp] x [5/1024] x Độ nhạy}
Dòng điện một chiều bằng cách sử dụng các lệnh sau:
AcsADCValue = analogRead (A5); // analogRead (A5) Đọc giá trị từ chân analog A5.
AcsValueF = (AcsADC * 0,0048828125); // AcsValueF là điện áp đọc bằng cảm biến ACS 712 //5/1024=0.0048828125
dòng điện nổi = AcsValueF / .1; // cảm biến ACS 712 20A có độ nhạy 100mV,
// Độ nhạy của 30A là 66mV và độ nhạy của 5A là 185 mV // sử dụng giá trị này trong mã đối với công suất hiện tại của cảm biến. // Hiện tại = (Acs Offerset - (Arduino đo tương tự đọc)) / Độ nhạy)
Sau khi mạch được lắp ráp và kiểm tra, hãy kiểm tra giá trị của điện áp bằng đồng hồ vạn năng và tinh chỉnh các giá trị trong công thức để có thể giảm sai số.
AverageAcsADC phải là 512 hoặc 511, tức là Arduino ADC đọc 5 volt ở cổng A5 là 1024. Ở dòng điện bằng 0, 2,5 volt sẽ xuất hiện trong cổng A5. Điều đó có nghĩa là ADC của Arduino đọc 2.5v là 512 hoặc 511 (5/2 = 2.5 và 1024/2 = 512). Nếu kết quả là 510 hoặc thấp hơn sẽ là giá trị -ve trong cách đọc hiện tại. Vì vậy, để điều chỉnh trong trường hợp này, hãy làm cho dòng khử kích hoạt tiếp theo (AverageAcsADC + = 1) hoạt động với số thứ tự 1 hoặc 2 theo đầu vào cảm biến của bạn.
Dưới đây là bộ điều khiển thiết bị không dây dựa trên vi điều khiển có thể bật hoặc tắt tối đa bốn thiết bị tại một khoảng thời gian mong muốn được đặt bởi người dùng trong máy phát. Các thiết bị có thể được điều khiển từ xa từ khoảng cách lên đến 30 mét từ máy phát. Trong máy phát, một mô-đun LCD được sử dụng để hiển thị số thiết bị và thời gian điều khiển đặt trước cho các thiết bị (00 đến 99 giây). Các khái niệm về giao tiếp và tự động RF không dây với vi điều khiển AT89C51 được sử dụng ở đây.
Hệ thống này nhỏ, đơn giản, tiết kiệm chi phí và tốt cho việc điều khiển không dây các thiết bị gia dụng hoặc thiết bị công nghiệp.
Sơ đồ khối
Hệ thống bao gồm một máy phát và một máy thu như được mô tả dưới đây.
Hình 1: Sơ đồ khối của phần máy phát để điều khiển thiết bị không dây
Quảng cáo
Phần máy phát. Hình 1 cho thấy sơ đồ khối của phần máy phát.
Bốn công tắc nút nhấn (S1 đến S4) được sử dụng làm đầu vào để chọn thiết bị và đặt thời gian chờ trong phần máy phát. Chúng được chỉ định lần lượt là lên, xuống, nhập và chạy các phím. Dữ liệu hết thời gian được truyền qua liên kết không dây RF đến phần máy thu.
Bộ vi điều khiển AT89C51 8 bit là bộ phận điều khiển chính của phần máy phát. Nó được kết nối với mô-đun LCD, công tắc đầu vào và IC mã hóa (HT12E). Chương trình điều khiển thiết bị được lưu trong bộ nhớ của vi điều khiển để điều khiển các thiết bị theo các cài đặt hết thời gian được thực hiện thông qua các công tắc đầu vào S1 đến S4.
Một mô-đun LCD hai dòng, 16 ký tự hiển thị trạng thái của chương trình chính đang chạy bên trong vi điều khiển.
HT12E là IC mã hóa gói DIP 18 chân mã hóa dữ liệu 4 bit và gửi nó đến mô-đun máy phát RF TRX-434.
Mô-đun máy phát RF TRX-434 sử dụng kỹ thuật điều chế kỹ thuật số được gọi là khóa dịch chuyển biên độ (ASK) hoặc khóa tắt. Trong kỹ thuật này, bất cứ khi nào logic '1' được gửi, nó sẽ được điều chế với tín hiệu sóng mang (434 MHz). Tín hiệu điều chế này sau đó được truyền qua ăng ten. Các dạng sóng trong Hình 2 mô tả khái niệm ASK. Các thông số kỹ thuật chính của mô-đun RF được hiển thị trong bảng.
Hình 2: Khái niệm ASK cho mô-đun máy phát RF
Phần thu. Hình 3 cho thấy sơ đồ khối của phần máy thu.
Nguồn cung cấp DC DC, được sử dụng cùng với bộ điều chỉnh 5V, có thể được cung cấp bởi pin 12V hoặc bộ đổi nguồn.
Mô đun máy thu radio RX-434 nhận tín hiệu ASK từ TRX-434. Bộ giải mã HT12D giải điều chế các bit dữ liệu và địa chỉ nhận được. IC CD4519 là bộ ghép kênh hai đầu vào tăng gấp bốn lần, chọn các bit dữ liệu phù hợp để điều khiển các thiết bị.
Hình 3: Sơ đồ khối của phần thu để điều khiển thiết bị không dây
Trình điều khiển rơle ULN 2003 bao gồm bảy cặp Darp npn có đầu ra điện áp cao với điốt kẹp cực âm chung để chuyển đổi tải cảm ứng. Xếp hạng hiện tại của người sưu tập của một cặp Darlington là 500 mA.
Mô tả mạch
Mạch phát. Hình 4 cho thấy mạch phát. Bộ vi điều khiển đọc dữ liệu đầu vào từ các công tắc S1 đến S4 tại các chân cổng 2 đến 21 và hiển thị trên màn hình LCD. Cổng 3 cung cấp dữ liệu đọc cho bộ mã hóa IC HT12E ở chân 10 đến 13. Bộ vi điều khiển được lập trình để kiểm soát dữ liệu đầu vào và đầu ra.
Khi các công tắc nút ấn (S1 đến S4) mở, logic '0' liên tục được đưa đến các chân cổng tương ứng của vi điều khiển. Khi nhấn bất kỳ nút nào, logic '1' được đưa đến chân cổng tương ứng của vi điều khiển.
Hình 4: Mạch phát
Chương trình điều khiển thiết bị được lưu trong bộ nhớ của vi điều khiển sẽ kích hoạt và thực thi theo các chức năng được xác định trong chương trình cho các công tắc đầu vào tương ứng.
Dữ liệu đầu vào AD8 đến AD11 (chân 10 đến 13) của HT12E được kết nối với vi điều khiển. Các chân từ 1 đến 8 (A0 đến A7) của IC là các đầu vào địa chỉ. Việc rút ngắn các chân địa chỉ bằng cách sử dụng các công tắc sang Vcc hoặc Gnd cho phép các lựa chọn địa chỉ khác nhau để truyền dữ liệu. Ở đây chúng tôi đã kết nối chúng với 5V. Vì các chân địa chỉ được kết nối với 5V, nên địa chỉ được đặt thành 255d (theo số thập phân). Nếu bạn kết nối tất cả các chân địa chỉ với mặt đất, địa chỉ sẽ là 000d. Do đó, có 256 địa chỉ có thể có sẵn. Vì vậy, bạn có thể thiết lập các công tắc để điều khiển một hoặc nhiều chân địa chỉ bộ mã hóa.
Trong hầu hết các ngành sản xuất và chế biến hiện đại, có tự động hóa công nghiệp hoàn chỉnh thông qua phần cứng và phần mềm tinh vi như bộ điều khiển logic lập trình (PLC), hệ thống điều khiển phân tán (DCS), và điều khiển giám sát và thu thập dữ liệu (SCADA). Các hệ thống nhúng dựa trên vi điều khiển đóng vai trò chính trong tự động hóa công nghiệp. Một hệ thống được sử dụng rộng rãi như vậy là bộ hẹn giờ lập trình. Các ứng dụng chính của bộ hẹn giờ lập trình như sau: 1. Bắt đầu quá trình sau thời gian hết hạn 2. Bật / tắt quy trình sau thời gian định trước 3. Cung cấp độ trễ giữa các quy trình 4. Áp dụng đầu vào cho vòng lặp mở loại / tắt hệ thống điều khiển
Tùy thuộc vào yêu cầu của quá trình, người ta có thể đặt thời gian của bộ hẹn giờ lập trình. Khi khoảng thời gian hết hạn, bộ hẹn giờ sẽ kích hoạt hoặc đóng quá trình. Trước đó đã có bộ hẹn giờ cơ học sử dụng lắp ráp bánh răng (giống như đồng hồ treo tường) và tiếp xúc cơ học. Nhưng vấn đề với những thứ này là do các bộ phận và chuyển động cơ học, chúng không bền. Đồng hồ bấm giờ điện tử đã trở nên rất phổ biến vì chúng có nhiều chức năng hơn và tuổi thọ hoạt động lâu.
Một bộ đếm thời gian điện tử đơn giản có thể được thực hiện bằng cách sử dụng một IC 555 duy nhất ở chế độ đơn ổn định có thể bật / tắt quá trình sau thời gian mong muốn. Ngoài ra, trong quy trình chuỗi (khi kết thúc quy trình đầu tiên bắt đầu quy trình thứ hai, v.v.), người ta có thể sử dụng một số khối ổn định như vậy để tạo bộ đếm thời gian tuần tự. Nhưng các mạch này không bao gồm các tính năng bổ sung như màn hình kỹ thuật số, chỉ báo lỗi hệ thống, hoạt động từ xa và báo động. Do độ chính xác và độ chính xác của các mạch hẹn giờ này phụ thuộc vào giá trị của các thành phần tụ điện trở có thể sai lệch, chúng tôi có thể không có được thời gian chính xác và chính xác. Để tăng cường bộ hẹn giờ lập trình để tạo thời gian chính xác và các tính năng bổ sung, vi điều khiển (bộ điều khiển nhúng) được sử dụng với các thiết bị ngoại vi.
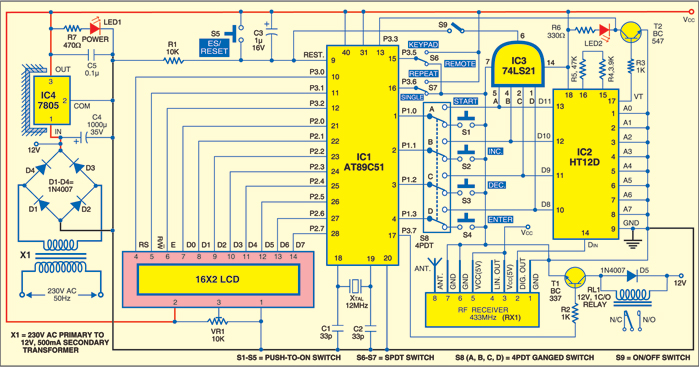
Hình 1: Sơ đồ mạch của bộ hẹn giờ bật / tắt công nghiệp có thể lập trình
Một số tính năng của bộ hẹn giờ bật / tắt công nghiệp có thể lập trình được trình bày ở đây bao gồm: 1. Thời gian được đặt từ 1 đến 60 giây (có thể kéo dài) 2. Có thể lập trình 'Thời gian bật và tắt' (từ 1 đến 60 giây) 3. Lặp lại (liên tục) và thao tác đơn 4. Điều khiển từ xa hoàn toàn trong phạm vi 100 mét 5. Bảng điều khiển và bảng hiển thị phía trước thân thiện với người dùng với LCD 6. Các nút dừng khẩn cấp (trên bảng điều khiển cũng như từ xa) 7 Cung cấp các tiếp điểm rơle không có tiềm năng để kết nối bất kỳ 230VAC nào ở 10A hoặc 28V DC tại thiết bị / ứng dụng 10A
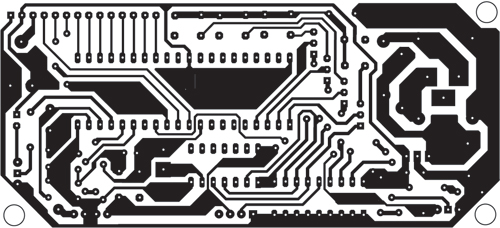
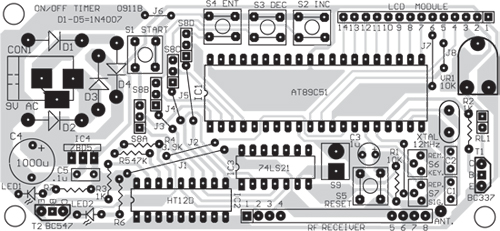
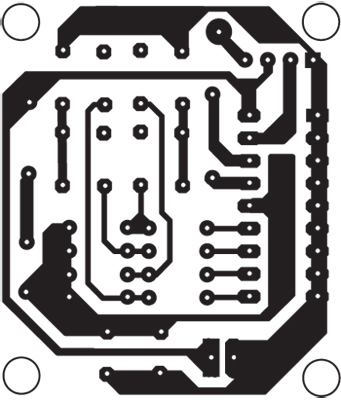
Hình 2: Một PCB kích thước thực, một mặt cho mạch hẹn giờ công nghiệpHình 3: Bố cục thành phần cho PCB trong Hình 2
Quảng cáo
Mô tả mạch Mạch phần cứng hoàn chỉnh được chia thành hai phần Mạch chính hẹn giờ lập trình và bộ truyền và bộ thu điều khiển từ xa. Mạch chính là một bộ phận độc lập đầy đủ chức năng với công tắc điều khiển bảng mặt trước và màn hình LCD. Máy phát và máy thu điều khiển từ xa là các thiết bị bổ sung. Các đầu ra máy thu được kết nối với các chân đầu vào điều khiển tương ứng của mạch chính. Đầu ra máy thu tạo điều kiện cho người dùng lập trình và điều khiển hoạt động hẹn giờ bằng điều khiển từ xa trong phạm vi 100 mét.
Mạch chính. Hình. 1 cho thấy sơ đồ mạch của bộ hẹn giờ bật / tắt công nghiệp. Mạch bao gồm vi điều khiển AT89C51 (IC1), LCD, bóng bán dẫn và một vài thành phần rời rạc. Các chân dữ liệu D0 đến D7 của LCD được kết nối với các chân cổng P2.0 đến P2.7 của vi điều khiển AT89C51. Các thanh ghi chân điều khiển chọn (RS), đọc / ghi (R / W) và enable (E) được kết nối với các chân P3 P3.0, P3.1 và P3.2, tương ứng. Preset VR1 được kết nối với chân 3 của LCD để điều khiển độ tương phản. Các công tắc S1 đến S4 được kết nối với các chân cổng P1.0 đến P1.3 bằng công tắc chuyển đổi 4PDT S8. Hai công tắc ném hai cực đơn (SPDT) S6 và S7 được kết nối tại P3.5 và P3.6. Công tắc S6 chọn cho điều khiển từ xa hoặc bàn phím và chuyển đổi S7 chọn điều khiển cho hoạt động lặp lại hoặc chế độ đơn. Chân cổng P3.7 truyền động chuyển tiếp qua bóng bán dẫn T1.
Thiết lập lại bật nguồn được cung cấp bởi sự kết hợp giữa điện trở R1 và tụ điện C3. Switch S5 được sử dụng để thiết lập lại thủ công hoặc chức năng dừng khẩn cấp. Một tinh thể thạch anh 12 MHz cùng với hai tụ 33pF cung cấp xung đồng hồ cho vi điều khiển AT89C51.
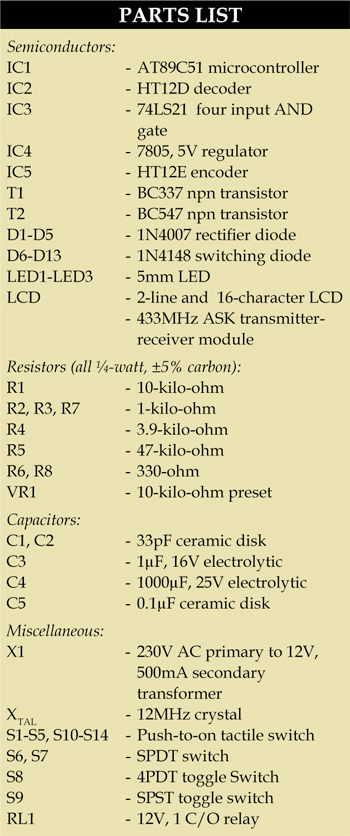
Nguồn điện xoay chiều 230V, 50Hz được biến áp bằng máy biến áp X1 để cung cấp đầu ra thứ cấp là 12V, 500mA. Đầu ra máy biến áp được chỉnh lưu bằng bộ chỉnh lưu toàn sóng gồm các điốt từ D1 đến D4, được lọc bởi tụ C4 và được điều chỉnh bởi IC 7805 (IC4). Tụ điện C5 bỏ qua các gợn sóng có trong nguồn cung cấp quy định. LED1 hoạt động như chỉ báo nguồn và R7 giới hạn dòng điện thông qua LED1.
Một PCB kích thước thực, một mặt cho bộ hẹn giờ bật / tắt công nghiệp có thể lập trình được hiển thị trong Hình 2 và bố trí thành phần của nó trong Hình 3. Lắp ráp mạch trên PCB vì nó giảm thiểu thời gian lắp ráp và lỗi. Lắp ráp cẩn thận các thành phần và kiểm tra lại xem có lỗi nào bị bỏ qua không.
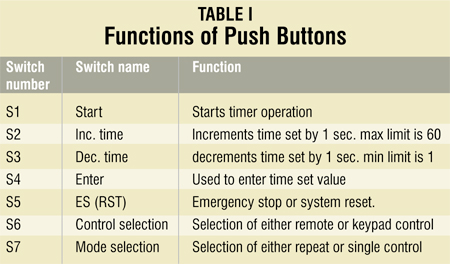
Hoạt động. Các chức năng của tất cả các phím được đưa ra trong Bảng I. Công tắc chọn chế độ S7 chọn chế độ lặp lại hoặc chế độ đơn. Chế độ đơn cho phép người dùng chạy hoạt động hẹn giờ theo trình tự thời gian 'bật' và 'tắt' một lần. Trong chế độ hoạt động lặp lại, bộ hẹn giờ lặp lại trình tự thời gian 'bật' và 'tắt' liên tục. Trong chu kỳ này nếu công tắc này được thay đổi thành chế độ đơn, bộ hẹn giờ dừng khi chu trình hoàn thành. Ngoài ra, nếu nhấn nút dừng khẩn cấp (ES) trong bất kỳ chế độ hoạt động nào, hoạt động hẹn giờ sẽ dừng.
Thao tác từng bước khi mạch chính được cấp nguồn như sau: 1. Thông báo 'nhập đúng giờ' được hiển thị trên LCD 2. Người dùng phải nhập thời gian mong muốn bằng cách tăng / giảm thời gian sử dụng 'Inc.' (S2) / 'Tháng 12' (S3) phím 3. Sau khi nhấn phím 'Enter' (S4), người dùng sẽ được nhắc nhập 'tắt' thời gian 4. Sử dụng cùng một phím S2 và S3, thời gian 'tắt' có thể được nhập và 'Enter' nhấn phím 5. Thông báo 'Bấm Bắt đầu' được hiển thị khi người dùng nhập thời gian 6. Sau khi nhấn phím 'Bắt đầu' (S1), thao tác bắt đầu 7. Rơle được kích hoạt và thiết bị vẫn bật cho đến khi hết thời gian 'bật' đến 0. Sau đó rơle bị mất điện và thiết bị tắt. Nó vẫn ở trạng thái này cho đến khi thời gian 'tắt' đếm ngược về 0 8. Nếu bộ hẹn giờ hoạt động ở chế độ lặp lại, chu kỳ sẽ lặp lại liên tục và thiết bị sẽ được bật và tắt sau khoảng thời gian cần thiết. Ở chế độ này nếu phải dừng hoạt động thì công tắc S7 phải được bật hoặc nút ES phải được nhấn 9. Nếu bộ hẹn giờ hoạt động ở chế độ đơn thì khi một chu kỳ thời gian bật tắt hoàn thành, bộ hẹn giờ sẽ ngừng hoạt động. Người ta phải nhập lại thời gian 'bật' và 'tắt' để bắt đầu lại hoạt động 10. Đối với hoạt động điều khiển từ xa, các chân cổng P1.0 đến P1.3 của vi điều khiển AT89C51 được thay đổi thành D11 đến D8 của HT12D, tương ứng, sử dụng công tắc ném bốn cực (4PDT) S8. Ngoài ra, công tắc S6 được kết nối với chân cổng P3.5 được thay đổi thành vị trí từ xa để đặt chế độ hoạt động lại.
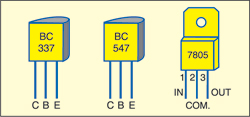
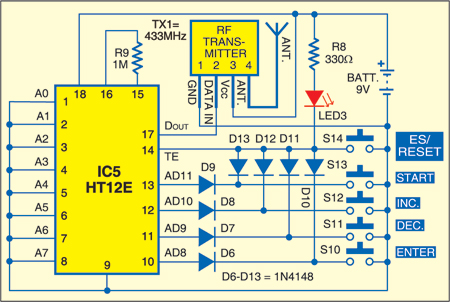
Hình 4: Cấu hình pin của BC337, BC547 và 7805Hình 5: Sơ đồ mạch của máy phát RF
Quảng cáo
Điều khiển từ xa và mạch thu. Máy phát và máy thu điều khiển từ xa được thực hiện bằng cách sử dụng chip mã hóa có sẵn (HT12E) và bộ giải mã (HT12D).
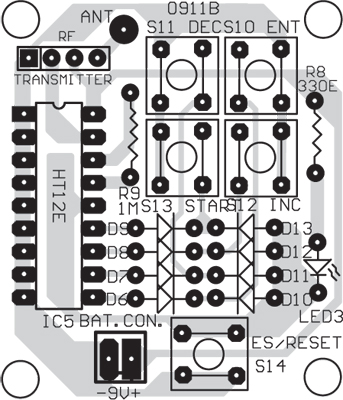
Mạch phát. Hình. 5 cho thấy sơ đồ mạch của máy phát bao gồm hai thành phần chính Bộ mã hóa HT12E (IC5) và mô-đun máy phát tần số vô tuyến 433 MHz (TX1). Tất cả các chân địa chỉ A0 đến A7 được gắn với mặt đất để đặt địa chỉ '00h.' Một điện trở một mega-ohm được kết nối giữa các chân dao động 15 và 16 của HT12E. Chân DOUT17 của HT12E được kết nối với đầu vào của bộ phát ASK (TX1). Các công tắc S10 đến S13 được kết nối với các chân đầu vào dữ liệu AD8 đến AD11 của HT12E theo cách mà khi bạn nhấn bất kỳ phím nào, chân TE sẽ tự động được nối đất. Phím S14 được kết nối trực tiếp giữa pin TE và mặt đất như hình 5. LED3 được kết nối để chỉ báo nhấn công tắc. Một PCB kích thước thực, một mặt cho máy phát RF được hiển thị trong Hình 6 và bố cục thành phần của nó trong Hình 7.
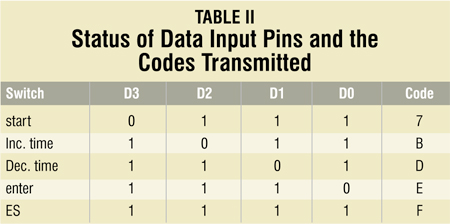
Hoạt động. Khi bạn đặt địa chỉ và dữ liệu đầu vào trên HT12E và kéo pin TE xuống thấp, địa chỉ và dữ liệu đó sẽ được truyền qua seri qua chân DOUT 17 của HT12E. Ở đây, địa chỉ đã được đặt thành '00h.' Bây giờ khi bất kỳ phím nào được nhấn, pin dữ liệu tương ứng sẽ ở mức thấp và chân TE được nối đất. Trạng thái dữ liệu cùng với địa chỉ 8 bit được truyền tuần tự qua máy phát ASK. Bộ phát ASK điều chỉnh các tín hiệu dữ liệu này với sóng mang 433 MHz và truyền nó qua ăng ten. Bảng II cho thấy trạng thái của các chân đầu vào dữ liệu và các mã được truyền cho một công tắc cụ thể.
Mạch thu.Mạch thu được bao gồm trong hình 1. Tất cả các chân địa chỉ của bộ giải mã HT12D (IC2) được kết nối với mặt đất để đặt cùng một địa chỉ '00h' như trên máy phát.Các chân đầu ra dữ liệu D8 đến D11 được kết nối với vi điều khiển (IC1) thông qua các tiếp điểm của công tắc 4PDT S8.Ngoài ra, tất cả bốn đầu ra được đưa ra làm đầu vào cho cổng AND 4 đầu vào.Đầu ra của cổng AND được kết nối để đặt lại chân đầu vào 9 của vi điều khiển AT89C51 của mạch chính.Chân VT của HT12D điều khiển LED2 thông qua bóng bán dẫn T1 để chỉ báo nhận dữ liệu.Một điện trở 51 kilo-ohm được kết nối giữa các chân dao động 15 và 16 của bộ giải mã HT12D.Tín hiệu đầu ra của bộ thu ASK (RX1) được kết nối với chân DIN 14 của HT12D.
Hình 6: Một PCB kích thước thực, một mặt cho máy phát RFHình 7: Bố cục thành phần cho PCB trong Hình 6
Tải xuống PCB và bố cục thành phần PDF: bấm vào đây
Hoạt động. Bộ thu ASK nhận tín hiệu sóng mang 433 MHz và giải điều chế địa chỉ và dữ liệu trước khi đưa nó cho bộ giải mã HT12D. HT12D nhận các bit này thông qua chân DIN 14 và so sánh địa chỉ. Nếu địa chỉ nhận được và đặt địa chỉ trùng khớp, dữ liệu sẽ được chốt trên các chân D8 đến D11 của bộ giải mã HT12D. Chân VT 17 trở nên cao trong giây lát khi dữ liệu được chốt. Điều này được chỉ định bởi LED2. Nếu chân AD11 xuống thấp bằng cách nhấn công tắc khởi động (S1) của phía máy phát, chỉ có chân D11 13 ở phía máy thu trở nên thấp và tất cả các chân khác đều cao. Vì chân D11 được kết nối với chân cổng P1.0 của vi điều khiển AT89C51, nó cho tín hiệu bắt đầu. Dữ liệu được nhận tương tự cho D8, D9 và D10. Khi nhấn phím ES, tất cả các chân dữ liệu D8 đến D11 đều ở mức cao. Vì vậy, ở phía bên nhận tất cả các chân trở nên cao. Điều đó làm cho đầu ra của cổng AND cao,
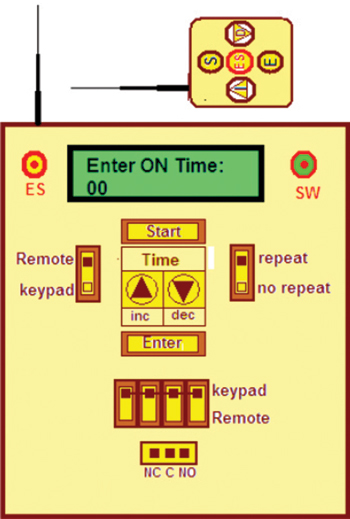
Do có hành động chốt ở đầu ra D8 đến D11, tất cả các đầu vào từ A đến D đến cổng AND vẫn ở mức cao cho đến khi bất kỳ phím nào khác được nhấn tại máy phát. Điều này sẽ liên tục áp dụng tín hiệu đặt lại cho vi điều khiển AT89C51. Để xóa điều kiện đặt lại, một SPST (S9) được sử dụng ở giữa để tạo và ngắt kết nối trực tiếp. Công tắc mở S9 sẽ ngắt kết nối và pin đặt lại sẽ không nhận được logic cao từ cổng AND. Bây giờ, sau khi bắt đầu hoạt động, để kích hoạt ES từ xa, nhấn lại công tắc để thực hiện kết nối. Hình 8 cho thấy sự sắp xếp đề xuất cho bảng mặt trước và điều khiển từ xa cho bộ hẹn giờ bật / tắt công nghiệp.
Hình 8: Bố trí đề xuất cho điều khiển từ xa và bảng mặt trước cho bộ hẹn giờ bật / tắt công nghiệp
Phần mềm Chương trình được viết bằng ngôn ngữ 'C' và được biên dịch thông qua trình biên dịch Keil PhaVision4. Chương trình được bình luận tốt và dễ hiểu. Chương trình hoàn chỉnh được chia thành mười hai chức năng khác nhau. Trong số mười hai chức năng này, bốn chức năng dành cho xử lý LCD, bốn chức năng cho hoạt động hẹn giờ, hai chức năng trễ, một chức năng ngắt và chức năng cuối cùng là chức năng chính.
Chức năng xử lý LCD. Các chức năng khác nhau như sau:
Chức năng 'writecmd'. Nó gửi byte lệnh tới LCD bằng cách lấy một byte đối số được gửi đến cổng P0
Chức năng 'writedata'. Nó sẽ gửi byte dữ liệu để được hiển thị trên LCD. Nó cũng lấy một byte đối số và gửi nó đến P0
Chức năng 'writestr'. Nó viết toàn bộ chuỗi (tin nhắn) trên LCD lấy con trỏ làm đối số trỏ địa chỉ của ký tự đầu tiên của chuỗi. Thông qua con trỏ, nó sẽ gửi tất cả các ký tự từng cái một đến cổng P0
Chức năng 'bận rộn'. Nó kiểm tra trạng thái cờ bận của LCD. Nếu cờ được đặt có nghĩa là LCD chưa sẵn sàng và pro-gram vẫn nằm trong vòng lặp. Khi cờ được đặt lại, điều đó có nghĩa là LCD đã sẵn sàng và chương trình sẽ thoát khỏi vòng lặp
Chức năng trì hoãn. Chức năng 'keydly'. Nó tạo ra độ trễ gỡ lỗi chính khoảng 0,1 giây bằng cách sử dụng câu lệnh 'for loop' hai lần
Hàm 'dly1sec'. Nó tạo ra độ trễ khoảng một giây bằng cách sử dụng 'for loop'
Chức năng ngắt. chức năng 'Takeinput'. Hàm ngắt này xử lý ngắt ngoài1. Nó chỉ lưu trạng thái của cổng P1 mỗi khi xảy ra ngắt bên ngoài1
Chức năng hoạt động hẹn giờ. Chức năng 'Bắt đầu'. Nó bắt đầu hoạt động hẹn giờ bằng cách gửi logic cao đến chân cổng P3.7 và cấp năng lượng cho rơle. Thời gian đếm ngược được hiển thị trên LCD dưới dạng 'Thiết bị BẬT'. Sau đó, nó gửi logic thấp đến chân pin P3.7 và khử năng lượng cho rơle. Một lần nữa thời gian đếm ngược được hiển thị là 'Thiết bị TẮT.' Sau đó nó kiểm tra trạng thái của chân cổng P3.6. Nếu nó cao, chu kỳ lặp lại liên tục và nếu nó thấp thì hoạt động dừng lại
Chức năng 'Inctime'. Nó tăng các biến số 'ontime' hoặc 'offtime' cho đến khi đạt đến giới hạn tối đa (60 giây). Để hiển thị biến trên LCD, giá trị phải ở định dạng ASCII. Vì vậy, hai chữ số đầu tiên được phân tách và sau đó được chuyển đổi thành các giá trị ASCII tương đương bằng cách sử dụng mảng có tên là 'ascii.' Mảng này bao gồm các giá trị ASCII của tất cả 0 đến 9 chữ số
Chức năng 'Dectime'. Nó tương tự như chức năng 'Inctime'. Sự khác biệt là nó sẽ giảm biến 'ontime' hoặc 'off-time' cho đến giới hạn tối thiểu (1 giây)
Chức năng 'Nhập'. Nó thay đổi các thông báo trên LCD dưới dạng 'Enter time time:,' 'Nhấn Start,' v.v. Nó cũng được sử dụng để nhập các biến 'ontime' và 'offtime'.
Chức năng chính. Đầu tiên, nó khởi chạy LCD và sau đó hiển thị thông báo 'Enter ON time :.' Sau đó, nó kiểm tra trạng thái của chân cổng P3.5 của vi điều khiển. Nếu chân cổng P3.5 cao, điều đó có nghĩa là hoạt động của bộ hẹn giờ được điều khiển thông qua bàn phím và nếu ở mức thấp thì thao tác hẹn giờ được điều khiển thông qua điều khiển từ xa. Nó chờ trong vòng lặp liên tục cho đến khi bất kỳ phím nào được nhấn từ bàn phím hoặc điều khiển từ xa. Khi nhấn phím, chức năng được phát hiện và nó gọi chức năng cụ thể tương ứng với phím đó như 'Bắt đầu', 'Thời gian,' 'Dectime' hoặc 'Enter.'